La main, pas les jambes : le vrai goulot d’étranglement des robots humanoïdes
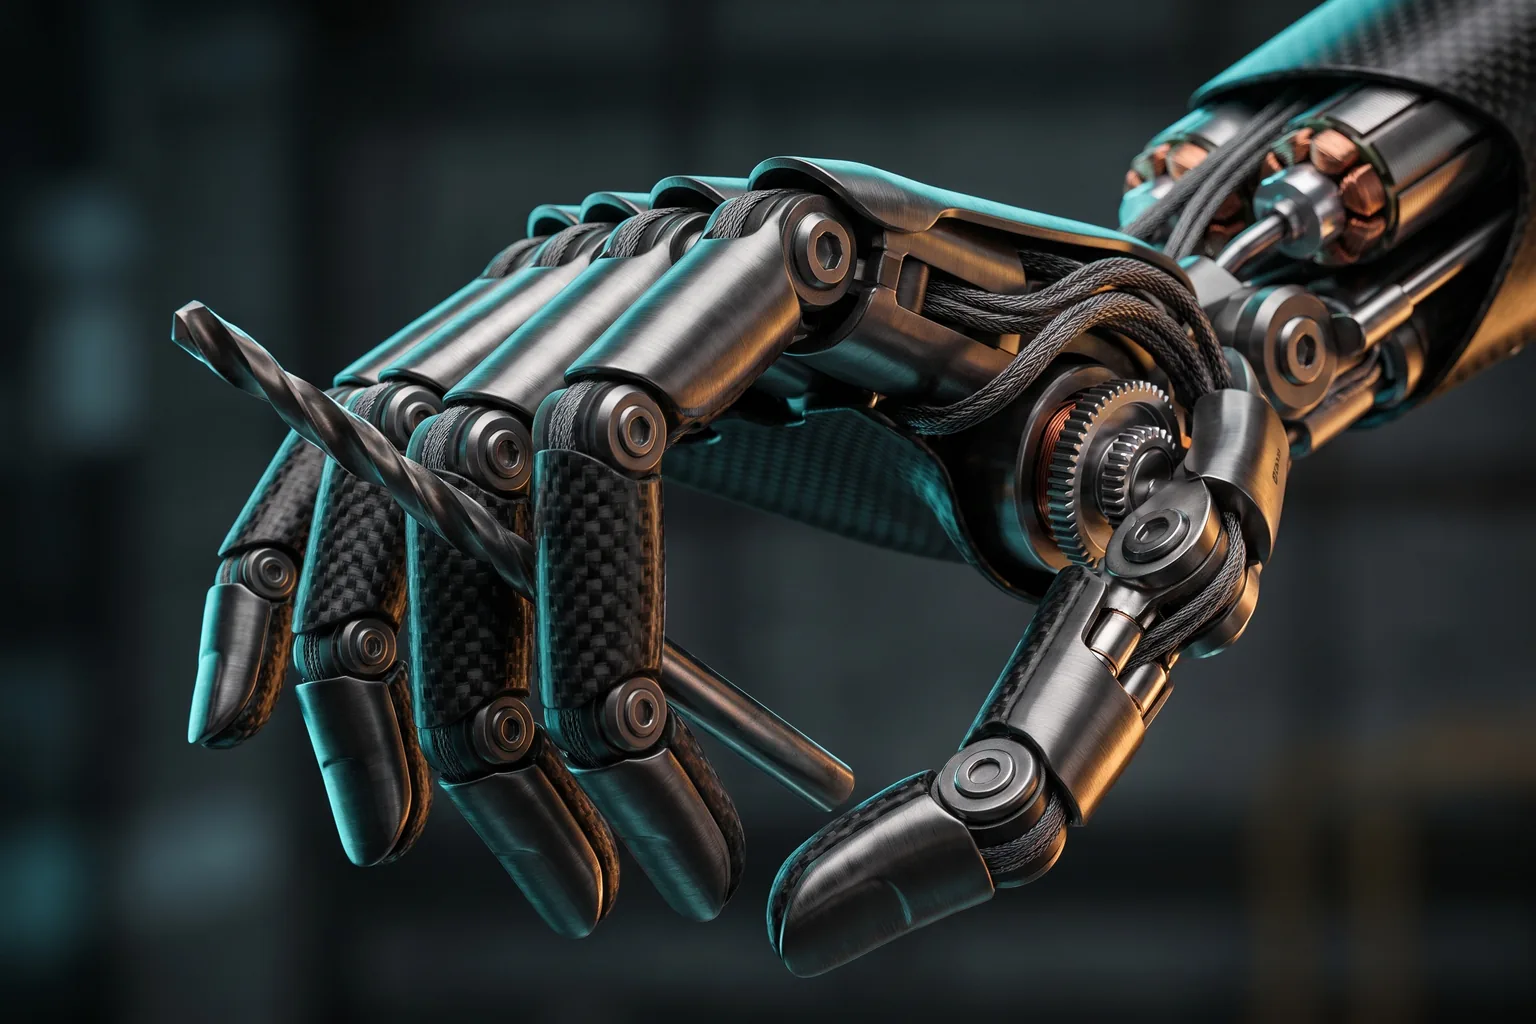
Entre la fin septembre et le 1er octobre 2026, deux entreprises ont publié des informations qui disent la même chose sans jamais s'être parlé. Boston Dynamics a présenté une main robotique à 13 degrés de liberté pour son nouvel Atlas. À la même période, plusieurs rédactions techniques rapportaient que Tesla Optimus butait sur la fabrication de ses mains. L'une résout le problème par la conception. L'autre le subit.
La conclusion que personne n'énonce ouvertement : le verrou de la robotique humanoïde n'est pas la marche, ni l'équilibre, ni l'autonomie. C'est la main.
Boston Dynamics : quatre doigts, un choix assumé
La main GR3, annoncée par Boston Dynamics, ne cherche pas à imiter une main humaine. Elle commence par refuser de le faire.
| Caractéristique | Main GR2 (génération précédente) | Main GR3 |
|---|---|---|
| Degrés de liberté | 7 | 13 |
| Actionnement | non précisé | direct |
| Nombre de doigts | non précisé | quatre, et non cinq |
| Taille | — | légèrement supérieure à une main humaine moyenne |
| Force | — | en moyenne un peu supérieure |
| Charge utile d'Atlas | — | plus de 100 lb (environ 45 kg) |
Le passage de 7 à 13 degrés de liberté relève du contrôle de la force, pas de l'apparence. Une main à sept degrés saisit un objet ; elle ne règle pas sa pression. Treize degrés en actionnement direct permettent de décider où va la force, pas seulement si la préhension réussit.
Le quatrième doigt n'est pas une économie de moyens. C'est un choix d'ingénierie assumé : moins de doigts à actionner, c'est moins d'articulations à usiner, moins de capteurs à étalonner, moins de tolérances à tenir, et une main plus simple à réparer. Sur une fabrication de masse, chaque articulation retirée est un problème industriel en moins.
Les comportements de préhension sont nommés, ce qui est rare : une pince où un petit objet est frotté contre le pouce, une prise tripodale qui combine force et mobilité, une poignée d'outil avec déclenchement. Trois gestes différents, donc trois configurations mécaniques différentes.
La contrainte qui domine : être entraînable avant d'être durable
La main GR3 est conçue pour la simulation haute fidélité et pour l'apprentissage par renforcement en sim2real. Ce n'est pas une ligne de fiche technique, c'est la raison d'être du produit.
Une main à transmission rigide ne peut pas être entraînée : quand la politique pousse trop fort, l'objet cède ou l'articulation se tord, et l'apprentissage s'arrête. Boston Dynamics a donc travaillé sur deux propriétés : la détection proprioceptive de force et la backdrivability. La seconde signifie que les efforts passent de façon transparente : quand un humain guide la main, la main cède. C'est ce qui rend l'entraînement par renforcement possible et permet de réutiliser des démonstrations humaines sans réécrire la physique.
Les tâches montrées sont modestes, et c'est un signe de sérieux : réorienter un objet, changer un foret. Rien d'un spectacle.
Les contraintes de conception affichées disent le reste. Réduire l'écart entre le corps du robot et les démonstrations humaines, garder une conception propre pour la simulation, rester fabricable en masse et réparable à faible coût. Ces quatre exigences ne sont pas une feuille de route : ce sont les quatre raisons pour lesquelles la main est difficile.
Tesla Optimus : le même verrou, vu de l'intérieur
Du côté de Tesla, la période est nettement moins lumineuse. Le 25 septembre 2026, The Verge titre : « Tesla's Optimus robot is going through growing pains ». Deux jours plus tard, Tech Times résume le problème en une formule : des mains que l'entreprise ne sait pas produire, et des travailleurs qu'elle ne peut pas entraîner.
Tous les chiffres qui suivent sont rapportés par la presse secondaire. Tesla n'en a confirmé aucun.
- La capacité de production est rapportée à environ dix fois le niveau atteint pendant la phase T2 (Investing.com, 25 septembre 2026) ; les premières unités seraient potentiellement « louées » plutôt que vendues (Moomoo, même date).
- Elon Musk vise 20 000 Optimus par semaine. La sortie réelle est rapportée à l'unité de centaines (Gizmodo, 29 septembre 2026).
- Des travailleurs de Tesla refusent d'entraîner Optimus en tant que remplaçants (Ars Technica).
- Musk a reconnu que les mouvements viraux d'Optimus étaient « essentiellement téléopérés » (Benzinga, 21 septembre 2026).
- Oppenheimer estime que des revenus de vente d'Optimus sont improbables avant 2029 (Yahoo Finance Canada, 21 septembre 2026).
- Tesla audite des fournisseurs chinois en amont de la production en masse (Global Times, 22 septembre 2026).
- L'usine principale d'Optimus, au Texas, est en cours d'achèvement, avec une cible de production en masse en 2027.
La dernière ligne est la plus instructive. La construction d'une usine n'a pas résolu la fabrication des mains. Un site ne produit pas une pièce difficile. La conversion de la ligne de Fremont pour Optimus est, elle, réelle et datée — nous en avons suivi le dossier.
Pourquoi une main est plus dure qu'une jambe
Quatre raisons, et elles se cumulent.
L'actionnement direct. Une jambe peut tolérer une réduction et s'appuyer sur le sol. Une main tient un objet entre deux surfaces dont le frottement n'est pas maîtrisé. L'actionnement direct, retenu par Boston Dynamics, supprime la réduction : le couple appliqué à la jointure est le couple utile, sans dérive.
La rétroaction de force. Marcher, c'est un problème de position et d'équilibre à l'échelle du corps. Saisir, c'est un problème de contact à l'échelle du millimètre. Il faut mesurer l'effort, pas seulement la position, et le transmettre sans le déformer. C'est ce qu'apporte la détection proprioceptive de force, et la raison pour laquelle la peau tactile de Gene01 intéresse aussi les concepteurs de mains.
La fabricabilité. Une jambe tolère un composant imparfait, parce que le sol masque l'erreur. Une main, non : un jeu excessif au niveau d'un doigt se voit immédiatement dans la qualité de la préhension. Le niveau de précision exigé sur une articulation de doigt est d'un ordre de grandeur supérieur à celui d'une articulation de hanche.
La réparabilité. Un humanoïde qui tombe se répare, parce que les articulations de jambes sont standardisées et surdimensionnées. Une main s'use : les contacts s'usent, les doigts se déforment, les capteurs dérivent. Une main dont la révision impose un retour en atelier n'est pas une pièce d'intendance, c'est un poste de coût. C'est pourquoi Boston Dynamics a listé la réparabilité à faible coût parmi ses contraintes, et non comme un détail.
Ce qu'il faut surveiller
Trois choses, dans cet ordre.
La disponibilité réelle de la GR3. Une main de qualité laboratoire n'est pas une main livrable. Le bon indicateur n'est pas le nombre de degrés de liberté : c'est la cadence à laquelle des mains de rechange sortent de l'atelier, et leur durée de vie avant révision.
La confirmation ou le déni de Tesla sur ses chiffres de production. Tant que les seuls chiffres d'Optimus viennent de la presse, ils ne doivent pas entrer dans un calcul. Le jour où Tesla publie une cadence vérifiable, la discussion change de nature.
L'écart de conception entre les deux approches. Boston Dynamics a choisi quatre doigts, treize degrés, l'actionnement direct et la réparabilité. D'autres choisissent cinq doigts, deux mors, ou pas de doigts du tout. Sans standard, pas de marché de masse. Le jour où une préhension de main se standardise, le coût chute d'un coup et le goulot se déplace ailleurs.
Le parcours est connu : on l'a vu sur l'Atlas d'Agibot, on le reverra partout. Le fonctionnement détaillé d'un humanoïde montre d'ailleurs à quel point la main est le dernier maillon à se stabiliser. Pour l'instant, la leçon est simple : tant qu'un humanoïde n'a pas de main fiable, il a des jambes. Et il ne peut pas travailler.
✔ Comment nous avons vérifié
Article original de synthèse, construit à partir de deux faits vérifiés au 1er octobre 2026 : l'annonce de la main GR3 par Boston Dynamics, et une série de rapports de la presse sur les difficultés de fabrication d'Optimus. Attention aux dates : la page Boston Dynamics porte un balisage au 1er octobre 2026, l'indexation Google News de l'URL est datée du 28 septembre 2026 et l'analyse d'IEEE Spectrum a paru le 30 septembre 2026. Le texte parle donc de fin septembre ou début octobre 2026. Tous les chiffres Tesla cités dans cet article proviennent de la presse secondaire : Tesla n'a confirmé aucun d'eux à la date de rédaction. Les analyses d'IEEE Spectrum, de The Verge et d'Ars Technica citées dans le texte n'ont pas pu être reliées à une URL profonde vérifiée : elles sont donc attribuées par leur nom dans le corps du texte et non listées comme sources.
Informations vérifiées à la date de publication ou de mise à jour indiquée. La technologie évolue vite — consultez les sources ci-dessous.
Sources
- Robot Hands for Modern AI and Real Work — Boston Dynamics
- Boston Dynamics drops pinkie on new humanoid hand — The Robot Report
- Top 10 robotics stories of September 2026 — The Robot Report